FruitTouch: A Perceptive Gripper for Gentle and Scalable Fruit Harvesting
发表于 IEEE Robotics and Automation Letters (RA-L),2026
Ruohan Zhang, Mohammad Amin Mirzaee, Wenzhen Yuan
已录用,即将发表。
摘要
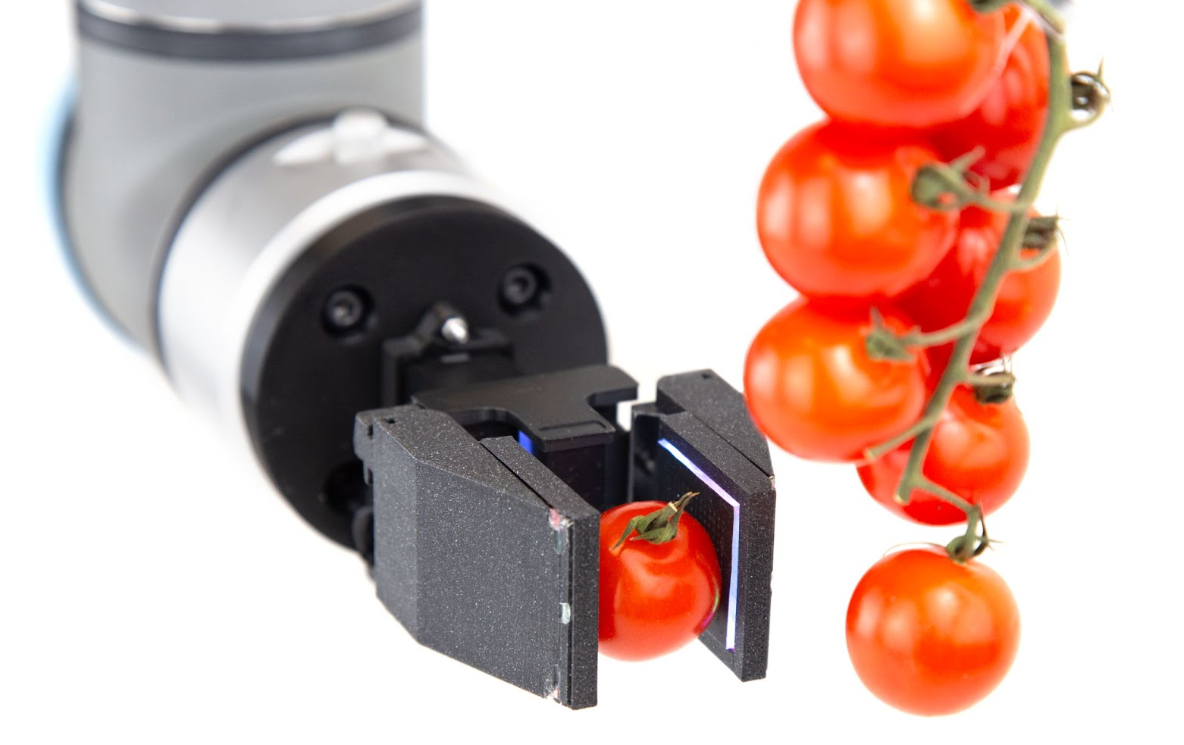
随着劳动力短缺日益加剧,水果采摘的自动化变得愈发重要。带传感的夹爪是这一过程的关键部件:它需要足够紧凑以适应狭小空间,能够稳定抓取各类水果,并对果实状态提供可靠反馈,以实现高效采摘。为此,我们提出 FruitTouch——一款通过优化光学设计、集成高分辨率视觉触觉传感的紧凑夹爪。该构型可适应多种尺寸的水果,同时保持低成本与机械结构的简洁。内嵌相机采集的触觉图像提供了丰富的信息,可用于实时力估计、滑动检测与软硬度预测。我们在真实的圣女果采摘实验中验证了该夹爪,展示了稳健的抓取稳定性、有效的损伤防护,以及对复杂农业环境的适应能力。
引用
@article{zhang2026fruittouch,
  title   = {FruitTouch: A Perceptive Gripper for Gentle and Scalable Fruit Harvesting},
  author  = {Zhang, Ruohan and Mirzaee, Mohammad Amin and Yuan, Wenzhen},
  journal = {IEEE Robotics and Automation Letters},
  year    = {2026}
}
推荐引用格式: Ruohan Zhang, Mohammad Amin Mirzaee, Wenzhen Yuan. (2026). "FruitTouch: A Perceptive Gripper for Gentle and Scalable Fruit Harvesting." IEEE Robotics and Automation Letters (RA-L).